Domain bediengerät.de kaufen?
Wir ziehen mit dem Projekt
bediengerät.de um.
Sind Sie am Kauf der Domain
bediengerät.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain bediengerät.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie kann die Reichweite von RS485 um 50 Meter verlängert werden?
Die Reichweite von RS485 kann durch den Einsatz von Repeatern oder Verstärkern um bis zu 50 Meter verlängert werden. Diese Geräte werden in regelmäßigen Abständen in die RS485-Leitung eingefügt, um das Signal zu verstärken und die Distanz zu überbrücken. Es ist wichtig sicherzustellen, dass die verwendeten Repeater oder Verstärker mit dem RS485-Protokoll kompatibel sind. **


Ähnliche Suchbegriffe für XH540-W270-R---DYNAMIXEL-Servomotor-RS485
Top-Angebote
Produkte zum Begriff XH540-W270-R---DYNAMIXEL-Servomotor-RS485:
-
XH540-V270-R - DYNAMIXEL-Servomotor, RS485, 9,2 Nm, 34U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, dass Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XH540-V270-R Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 34U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 9,2Nm bei einer anliegenden Spannung von 24V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor: XH540-V270-R Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44mm Getriebe-Untersetzungsverhältnis: 272,5:1 Drehmoment: 24V 9,2N.m U/min: 24V 34 Interne uC: STM32F103C8 72MHz Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 24V Protokoll: RS485 ID: 0 - 252 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang 1 x Dynamixel XH540-V270-R Servomotor 1 x Servohorn (HN13-N101) 1 x Daten und Stromkabel X4P 5 x Distanzringe Diverse Schrauben und Muttern E-Manual https://emanual.robotis.com/docs/en/dxl/x_h/#xh540-w150 https://github.com/robotis-git640,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
BMW R 80 R / R 100 R ab 1991BMW R 80 R / R 100 R ab 1991 , Handbuch für Pflege, Wartung und Reparatur , Transportsysteme > Autoteile & Zubehör , Ausgabe: POD, Erscheinungsjahr: 200901, Produktform: Kartoniert, Titel der Reihe: Reparaturanleitungen##, Auflage/Ausgabe: POD, Seitenzahl/Blattzahl: 95, Abbildungen: 159 Abbildungen, Stromlaufpl., Tabellen, Keyword: BMW R 80 / 100 R; Instandhaltung; Motorrad; Ratgeber; Reparatur; Reparaturanleitung; Wartung; bucheli, Fachschema: BMW (Motorrad)~Fahrzeug - Fahrzeugbau - Fahrzeugtechnik~Wartung, Warengruppe: HC/Auto/Motorrad/Moped, Fachkategorie: Wartung und Instandhaltung von Fahrzeugen und Handbuch, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Bucheli Verlags AG, Verlag: Bucheli Verlags AG, Verlag: Bucheli, Länge: 205, Breite: 277, Höhe: 8, Gewicht: 372, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0008, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,39,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
XM540-W270-R - DYNAMIXEL-Servomotor, RS485 Schnittstelle, 12,9 Nm, 37 U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, das Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XM540-W270-R Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 37U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 12,9Nm bei einer anliegenden Spannung von 14,8V möglich. Diese herausstechenden Leistungsmerkmale, gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor XM540-W270-R Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44mm Getriebe-Untersetzungsverhältnis: 272,5:1 Drehmoment: 14,8V 12,9N.m | 12V 10,6N.m | 11,1V 10,0N.m U/min: 14,8V 37 | 12V 30 | 11,1V 28 Interne uC: STM32F103C8 72MHz, Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 10 - 14,8V (Empfohlen: 12V) Protokoll: RS485 ID: 0 - 252 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang: 1 x Dynamixel XM540-W270-R Servomotor, 1 x Servohorn (HN13-N101), 1 x Daten und Stromkabel X4P, 5 x Distanzringe, Diverse Schrauben und Muttern E-Manual https://emanual.robotis.com/docs/en/dxl/x_m/#xm540-w270 https://github.com/robotis-git503,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
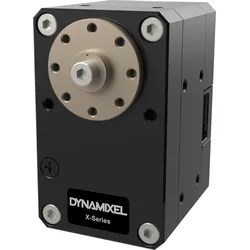
XH540-W270-T - DYNAMIXEL-Servomotor, TTL / Half Duplex UART, 11,7 Nm, 46U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, dass Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XH540-W270-T Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 46U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 11,7Nm bei einer anliegenden Spannung von 14,8V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor: XH540-W270-T Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44mm Getriebe-Untersetzungsverhältnis: 272,5:1 Drehmoment: 14,8V 11,7N.m | 12V 9,9N.m | 11,1V 9,2N.m U/min: 14,8V 46 | 12V 9,9N.m | 11,1V 9,2N.m Interne uC: STM32F103C8, 72 MHz, Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 10 - 14,8V (Empfohlen: 12V) Protokoll: TTL / Halfp Duplex UART ID: 0 - 252 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang 1 x Dynamixel XH540-W270-T Servomotor 1 x Servohorn (HN13-N101) 1 x Daten und Stromkabel X4P 5 x Distanzringe Diverse Schrauben und Muttern E-Manual https://emanual.robotis.com/docs/en/dxl/x_h/#xh540-w150 https://github.com/robotis-git645,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **

Wo ist die R Taste auf der Tastatur?
Die R-Taste befindet sich normalerweise auf der Tastatur in der oberen linken Ecke des Haupttastenfeldes. Sie liegt direkt neben der E-Taste und über der T-Taste. Um die R-Taste zu finden, können Sie einfach die Zeigefinger Ihrer rechten Hand von der E-Taste nach oben bewegen. Alternativ können Sie auch nach dem Buchstaben "R" auf der Tastatur suchen, der normalerweise auf der Taste selbst gedruckt ist. Wenn Sie die R-Taste nicht finden können, überprüfen Sie, ob Ihre Tastatur möglicherweise eine abweichende Layout hat. **
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Top-Angebote
Produkte zum Begriff XH540-W270-R---DYNAMIXEL-Servomotor-RS485:
-
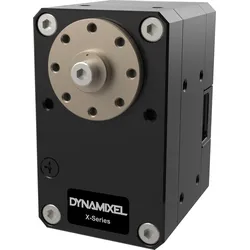
XH540-W270-R - DYNAMIXEL-Servomotor, RS485 Schnittstelle, 11,7 Nm, 46U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, dass Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XH540-W270-R Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 46U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 11,7Nm bei einer anliegenden Spannung von 14,8V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor: XH540-W270-R Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44mm Getriebe-Untersetzungsverhältnis: 272,5:1 Drehmoment: 14,8V 11,7N.m | 12V 9,9N.m | 11,1V 9,2N.m U/min: 14,8V 46 | 12V 39 | 11,1V 36 Interne uC: STM32F103C8 72 MHz, Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 10 - 14,8V (Empfohlen: 12V) Protokoll: RS485 ID: 0 - 252 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang 1 x Dynamixel XH540-W270-R Servomotor 1 x Servohorn (HN13-N101) 1 x Daten und Stromkabel X4P 5 x Distanzringe Diverse Schrauben und Mutter E-Manual https://emanual.robotis.com/docs/en/dxl/x_h/#xh540-w150 https://github.com/robotis-git659,05 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
XH540-V150-R - DYNAMIXEL-Servomotor, RS485, 6,4 Nm, 60U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, dass Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XH540-V150-R Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 60U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 6,4Nm bei einer anliegenden Spannung von bis zu 24V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor: XH540-V150-R Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44mm Getriebe-Untersetzungsverhältnis: 152,3:1 Drehmoment: 24V 6,4 Nm U/min: 24V 60 Interne uC: STM32F103C8, 72MHz Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 24V Protokoll: RS485 ID: 0 - 252 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang 1 x Dynamixel XH540-V150-R Servomotor 1 x Servohorn (HN13-N101) 1 x Daten und Stromkabel X3P 5 x Distanzringe Diverse Schrauben und Mutter E-Manual https://emanual.robotis.com/docs/en/dxl/x_h/#xh540-w150 https://github.com/robotis-git680,10 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
XH540-V270-R - DYNAMIXEL-Servomotor, RS485, 9,2 Nm, 34U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, dass Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XH540-V270-R Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 34U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 9,2Nm bei einer anliegenden Spannung von 24V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor: XH540-V270-R Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44mm Getriebe-Untersetzungsverhältnis: 272,5:1 Drehmoment: 24V 9,2N.m U/min: 24V 34 Interne uC: STM32F103C8 72MHz Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 24V Protokoll: RS485 ID: 0 - 252 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang 1 x Dynamixel XH540-V270-R Servomotor 1 x Servohorn (HN13-N101) 1 x Daten und Stromkabel X4P 5 x Distanzringe Diverse Schrauben und Muttern E-Manual https://emanual.robotis.com/docs/en/dxl/x_h/#xh540-w150 https://github.com/robotis-git640,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
BMW R 80 R / R 100 R ab 1991BMW R 80 R / R 100 R ab 1991 , Handbuch für Pflege, Wartung und Reparatur , Transportsysteme > Autoteile & Zubehör , Ausgabe: POD, Erscheinungsjahr: 200901, Produktform: Kartoniert, Titel der Reihe: Reparaturanleitungen##, Auflage/Ausgabe: POD, Seitenzahl/Blattzahl: 95, Abbildungen: 159 Abbildungen, Stromlaufpl., Tabellen, Keyword: BMW R 80 / 100 R; Instandhaltung; Motorrad; Ratgeber; Reparatur; Reparaturanleitung; Wartung; bucheli, Fachschema: BMW (Motorrad)~Fahrzeug - Fahrzeugbau - Fahrzeugtechnik~Wartung, Warengruppe: HC/Auto/Motorrad/Moped, Fachkategorie: Wartung und Instandhaltung von Fahrzeugen und Handbuch, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Bucheli Verlags AG, Verlag: Bucheli Verlags AG, Verlag: Bucheli, Länge: 205, Breite: 277, Höhe: 8, Gewicht: 372, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0008, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,39,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie kann die Reichweite von RS485 um 50 Meter verlängert werden?
Die Reichweite von RS485 kann durch den Einsatz von Repeatern oder Verstärkern um bis zu 50 Meter verlängert werden. Diese Geräte werden in regelmäßigen Abständen in die RS485-Leitung eingefügt, um das Signal zu verstärken und die Distanz zu überbrücken. Es ist wichtig sicherzustellen, dass die verwendeten Repeater oder Verstärker mit dem RS485-Protokoll kompatibel sind. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
Ähnliche Suchbegriffe für XH540-W270-R---DYNAMIXEL-Servomotor-RS485
-
XM540-W270-R - DYNAMIXEL-Servomotor, RS485 Schnittstelle, 12,9 Nm, 37 U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, das Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XM540-W270-R Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 37U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 12,9Nm bei einer anliegenden Spannung von 14,8V möglich. Diese herausstechenden Leistungsmerkmale, gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor XM540-W270-R Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44mm Getriebe-Untersetzungsverhältnis: 272,5:1 Drehmoment: 14,8V 12,9N.m | 12V 10,6N.m | 11,1V 10,0N.m U/min: 14,8V 37 | 12V 30 | 11,1V 28 Interne uC: STM32F103C8 72MHz, Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 10 - 14,8V (Empfohlen: 12V) Protokoll: RS485 ID: 0 - 252 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang: 1 x Dynamixel XM540-W270-R Servomotor, 1 x Servohorn (HN13-N101), 1 x Daten und Stromkabel X4P, 5 x Distanzringe, Diverse Schrauben und Muttern E-Manual https://emanual.robotis.com/docs/en/dxl/x_m/#xm540-w270 https://github.com/robotis-git503,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
XH540-W270-T - DYNAMIXEL-Servomotor, TTL / Half Duplex UART, 11,7 Nm, 46U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, dass Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XH540-W270-T Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 46U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 11,7Nm bei einer anliegenden Spannung von 14,8V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor: XH540-W270-T Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44mm Getriebe-Untersetzungsverhältnis: 272,5:1 Drehmoment: 14,8V 11,7N.m | 12V 9,9N.m | 11,1V 9,2N.m U/min: 14,8V 46 | 12V 9,9N.m | 11,1V 9,2N.m Interne uC: STM32F103C8, 72 MHz, Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 10 - 14,8V (Empfohlen: 12V) Protokoll: TTL / Halfp Duplex UART ID: 0 - 252 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang 1 x Dynamixel XH540-W270-T Servomotor 1 x Servohorn (HN13-N101) 1 x Daten und Stromkabel X4P 5 x Distanzringe Diverse Schrauben und Muttern E-Manual https://emanual.robotis.com/docs/en/dxl/x_h/#xh540-w150 https://github.com/robotis-git645,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
XH540-W150-R - DYNAMIXEL-Servomotor, RS-485, 8,5 Nm, 86U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, dass Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XH540-W150-R Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 86U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 8,5Nm bei einer anliegenden Spannung von bis zu 14,8V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor: XH540-W150-R Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44mm Getriebe-Untersetzungsverhältnis: 152,3:1 Drehmoment: 14,8V 8,5N.m | 12V 7,1N.m | 11,1V 6,6N.m U/min: 14,8V 87 | 12V 70 | 11,1V 66 Interne uC: STM32F103C8 72 MHz, Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 10 - 14,8V (Empfohlen: 12V) Protokoll: RS-485 ID: 0 - 252 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang 1 x Dynamixel XH540-W150-R Servomotor 1 x Servohorn (HN13-N101) 1 x Daten und Stromkabel X3P 5 x Distanzringe Diverse Schrauben und Mutter E-Manual https://emanual.robotis.com/docs/en/dxl/x_h/#xh540-w150 https://github.com/robotis-git524,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
XM540-W150-R - DYNAMIXEL-Servomotor, RS485, 8,9 Nm, 66U/minDie DYNAMIXEL X540 Serie verfügt über eine Kraft, vergleichbar mit dem MX106, das Volumen ist jedoch um 28,4% reduziert worden Die Dynamixel X-Serie, ist die derzeit aktuellste Netzwerk-Servomotoren Serie, von ROBOTIS. Der XM540-W150-R Servomotor verfügt über kontaktlose Magnet-Encoder wodurch 360° Rotationen mit einer Geschwindigkeit von bis zu 66U/min ermöglicht werden. Dabei sind Drehmomente von bis zu 8,9Nm bei einer anliegenden Spannung von 14,8V möglich. Diese herausstechenden Leistungsmerkmale gepaart mit dem äußerst geringen Gewicht von nur 165g ergeben einen sehr leistungsstarken Servomotor für den universellen Anwendungsbereich. Darüber hinaus wurde bei der Dynamixel X-Serie die Kabelführung grundlegend überarbeitet, wodurch eine noch höhere Zuverlässigkeit erreicht worden ist. Die Kabel werden nicht mehr wie bei der AX/MX Serie üblich, auf der Rückseite des Servomotors angeschlossen, sondern werden an den Dreh.- und Angelpunkten vorbeigeführt, wodurch die Kabel weniger beansprucht, und freiliegende Kabel minimiert werden. Die Verschraubung der Dynamixel X-Serie kann in unterschiedlicher Weise erfolgen. Es ist jedoch bei der Verwendung von Montageprofilen zu beachten, dass die im Lieferumfang befindlichen Distanzringe verwendet werden. Technische Daten Servomotor: XM540-W150-R Gewicht: 165g Abmessungen: 33,5 x 58,5 x 44 mm Getriebe-Untersetzungsverhältnis: 152,3:1 Drehmoment: 14,8V 8,9N.m | 12V 7,3N.m | 11,1V 6,9N.m U/min: 14,8V 66 | 12V 53 | 11,1V 50 Interne uC: STM32F103C8 72MHz, Cortex M3 Encoder: Kontaktlos Magnetencoder Stellgenauigkeit: 0,088° x 4096 Schritte Betriebsspannung: 10 - 14,8V (Empfohlen: 12V) Protokoll: RS485 ID: 0 - 253 Baud Rate: 9600 bps - 4,5Mbps Lieferumfang 1 x Dynamixel XM540-W150-R Servomotor 1 x Servohorn (HN13-N101) 1 x Daten und Stromkabel X4P 5 x Distanzringe Diverse Schrauben und Muttern E-Manual https://emanual.robotis.com/docs/en/dxl/x_m/#xm540-w270 https://github.com/robotis-git488,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wo ist die R Taste auf der Tastatur?
Die R-Taste befindet sich normalerweise auf der Tastatur in der oberen linken Ecke des Haupttastenfeldes. Sie liegt direkt neben der E-Taste und über der T-Taste. Um die R-Taste zu finden, können Sie einfach die Zeigefinger Ihrer rechten Hand von der E-Taste nach oben bewegen. Alternativ können Sie auch nach dem Buchstaben "R" auf der Tastatur suchen, der normalerweise auf der Taste selbst gedruckt ist. Wenn Sie die R-Taste nicht finden können, überprüfen Sie, ob Ihre Tastatur möglicherweise eine abweichende Layout hat. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.